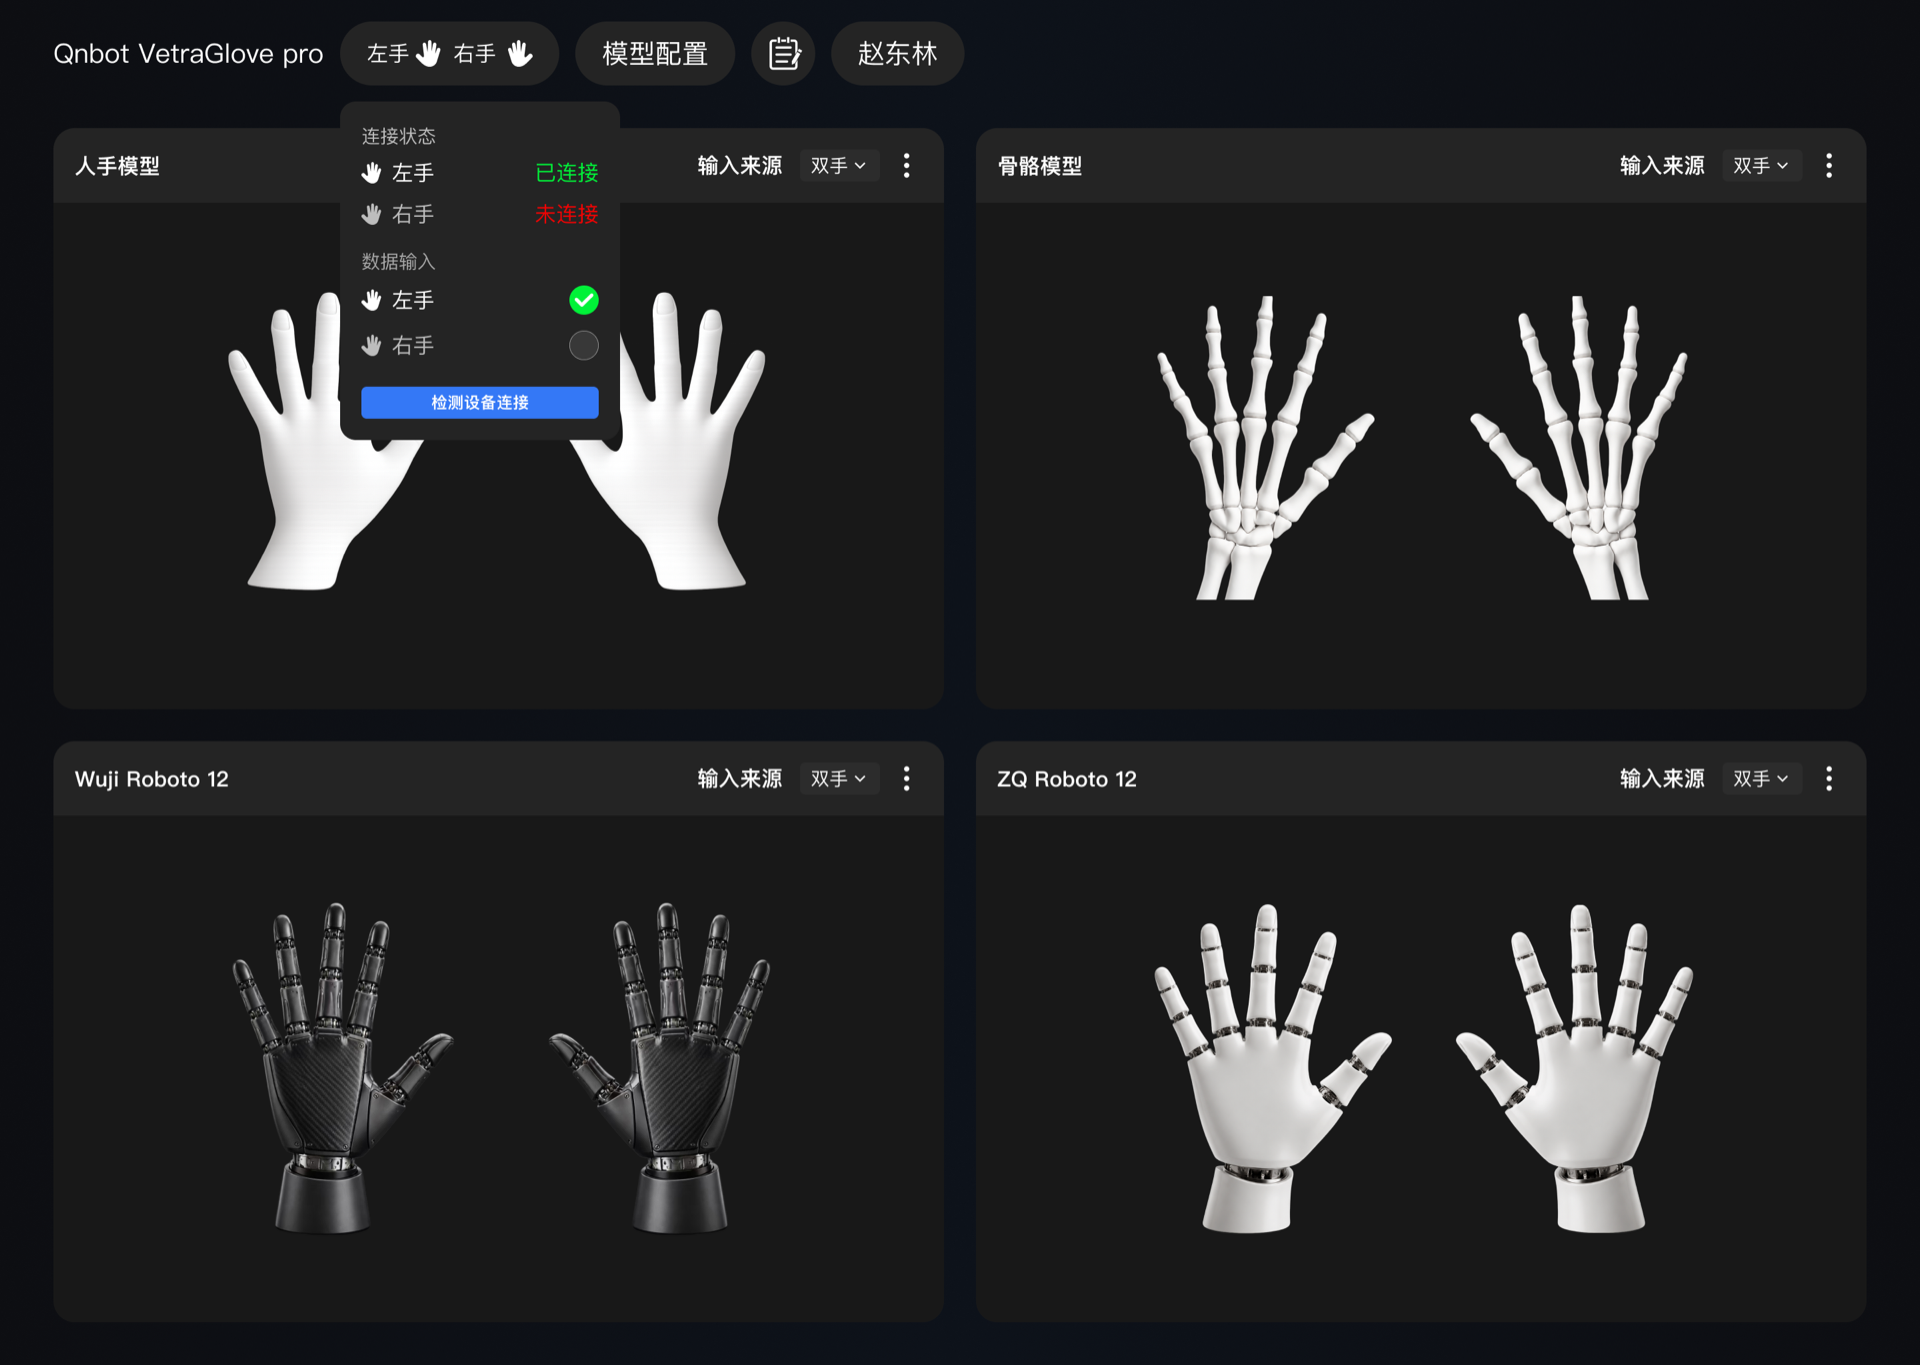
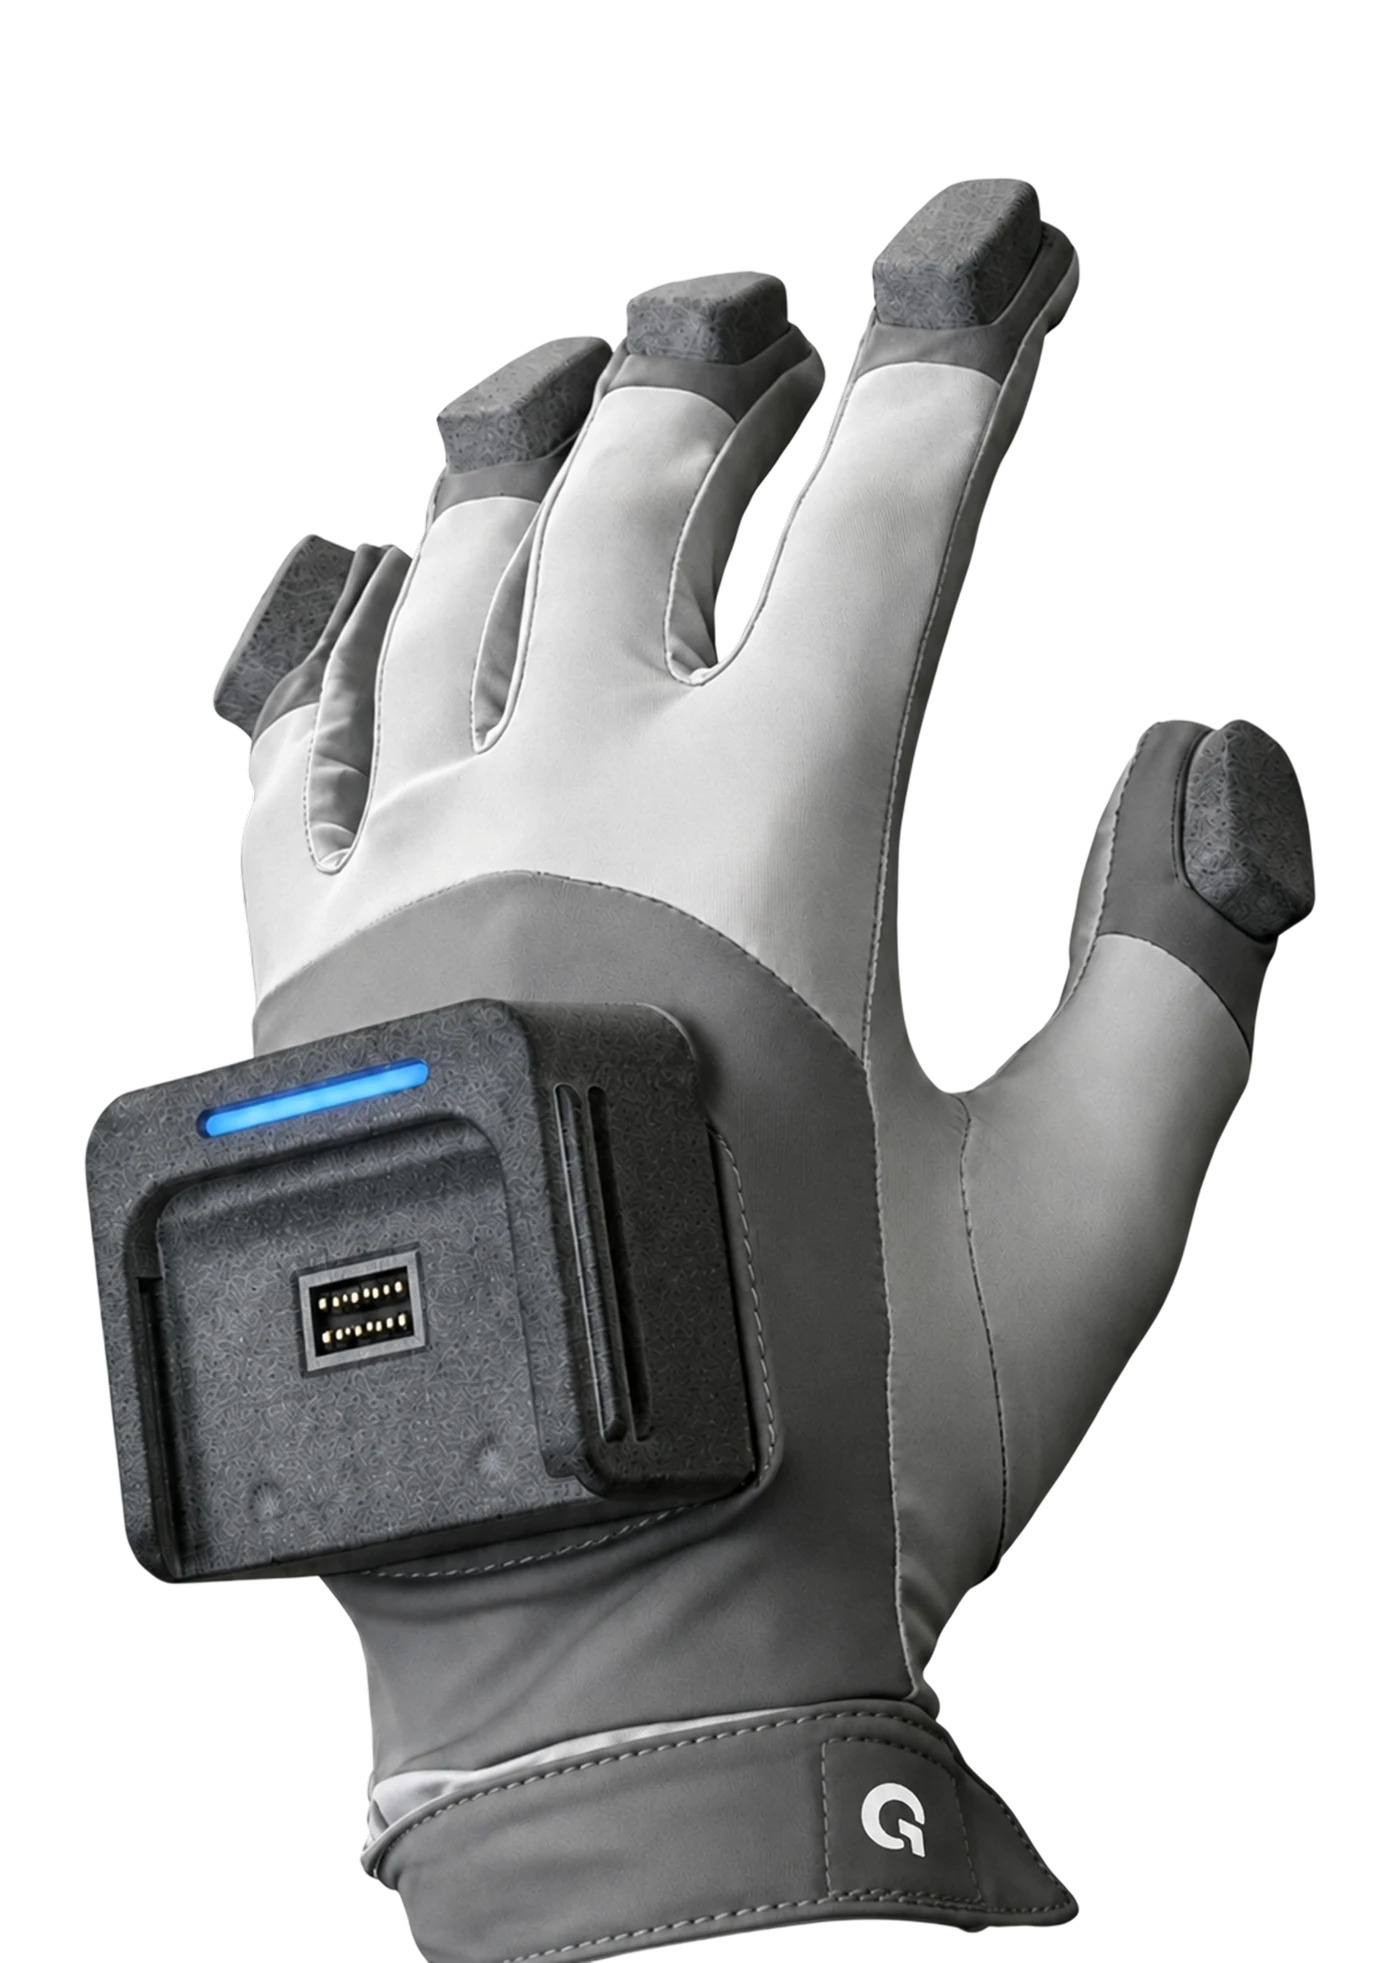
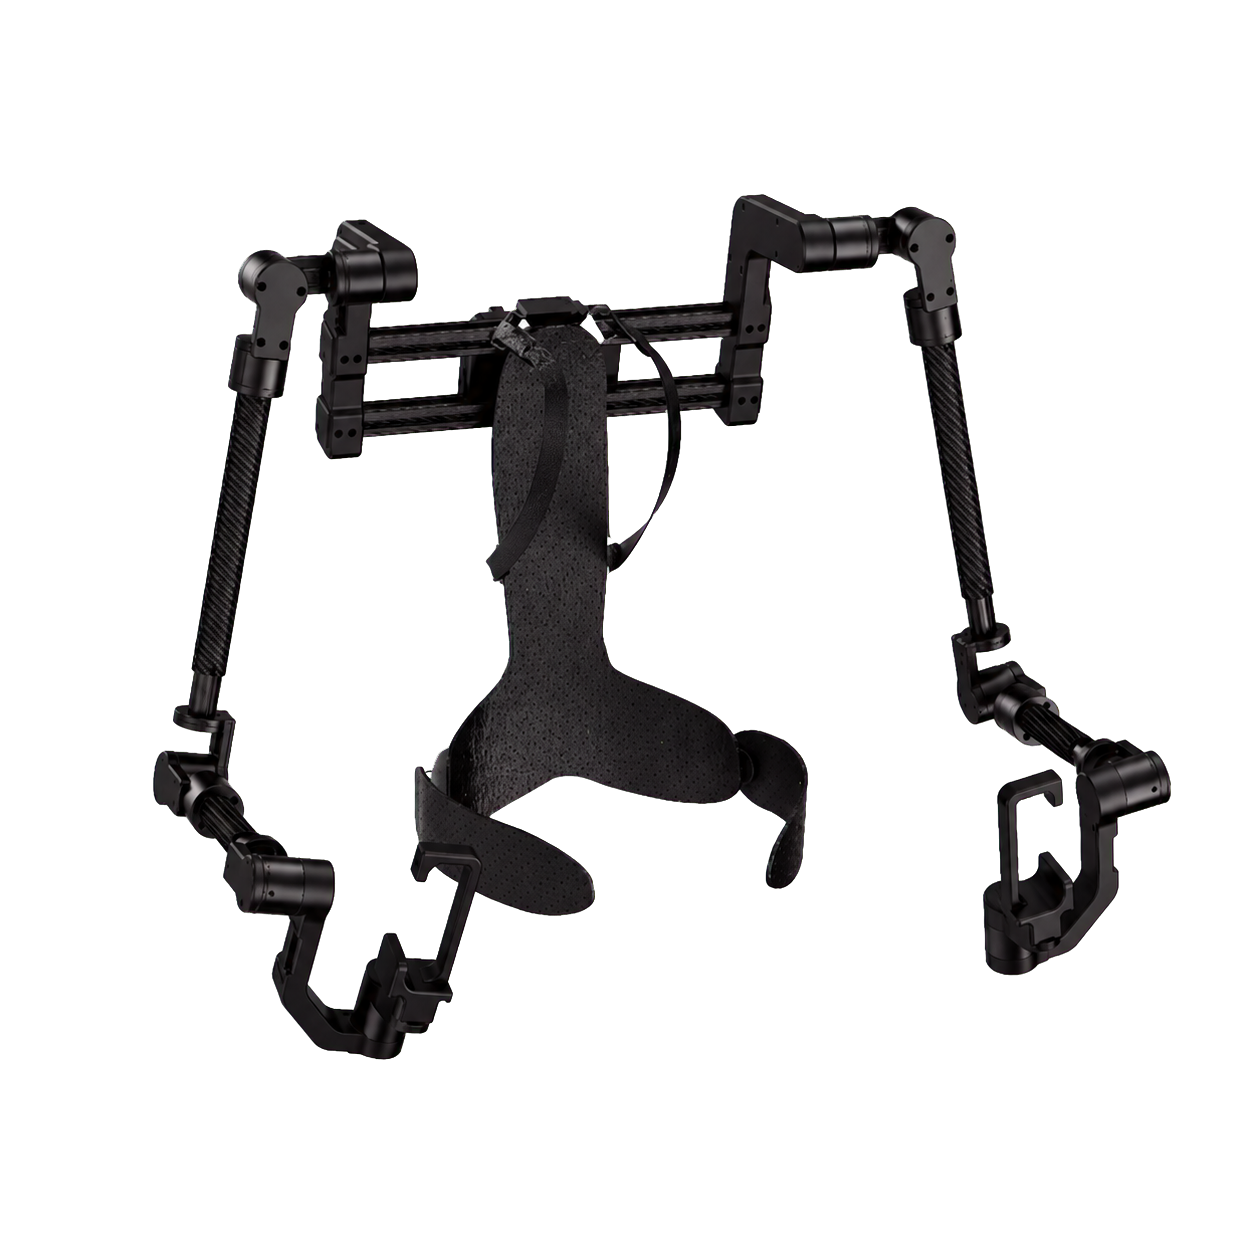

VetraGlove SDK
PythonC++
01 sdk = Sdk(devices=(GloveConfig(),))02 glove = sdk.glove()03 glove.connect()04 pose = glove.device().pose()05 haptics = glove.device().haptics()
qnbot_docs
Streamable HTTP只读文档检索内容读取
search_docs
“Glove sync_time”6 个相关章节时间戳与外部授时
read_page
完整文档已读取 qnbot
$ install qnbotQnbot CLI 0.2.0 installed$ qnbot --versionqnbot 0.2.0$ qnbot doctor✓ Environment ready
上位机应用
SDK 代码包
模型算法包
VetraGlove Pro
普通机器人手关节命令与 Dynamic OpenXR 25 点骨骼姿态输出说明。
Latest
查看文档